
一台机器人背后,为什么需要一整张网?
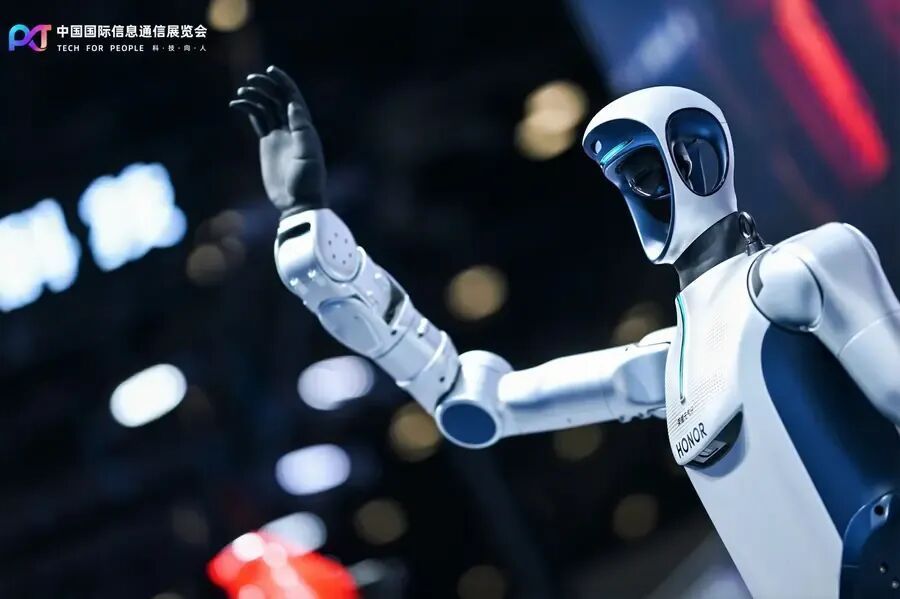
答案要从2026年中国国际信息通信展览会的“具身智能创新发展专区”说起。
从机器人感知、运动控制、人机交互,到智能工厂、智能家居、智慧医疗,专区把机器人的技术与应用场景连在一起。要看懂它如何走向实际应用,我们先从机器人自身的能力看起。
01
先看机器人:能力如何进入身体
机器人要完成一项任务,首先得知道周围发生了什么,再决定做什么、怎么做,最后通过身体执行。感知、决策、运动控制和人机交互,缺一不可。
专区围绕这些核心技术,展示高精度机械臂、柔性关节、多自由度仿生肢体等硬件设备,以及仿生机器人、智能外骨骼、无人驾驶等前沿成果。
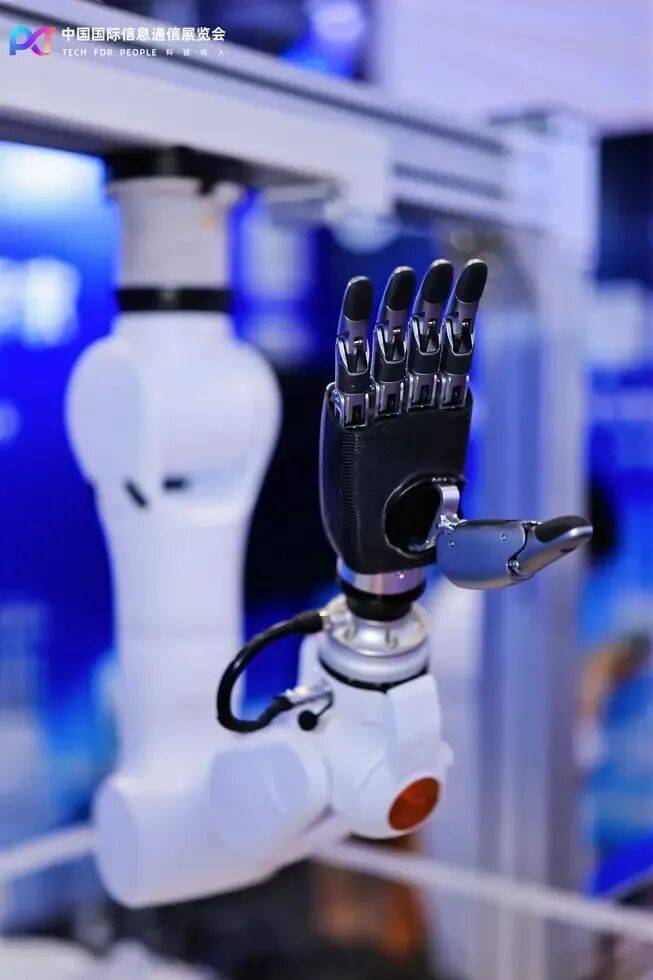
观察这些展品,可以多问一步:机器人能否根据环境变化调整动作?遇到意外情况能否安全停下、重新规划?一项能力能否从演示环节进入连续作业?
这些问题,关系到技术展示能否转化为可用的产品。
02
再看场景:机器人要解决什么问题
专区通过模拟智能工厂、智能家居、智慧医疗等场景,呈现工业机械臂、家庭服务机器人、手术机器人等技术的应用方向。不同场景,也提出不同的要求。
在工厂,机器人需要适应具体工位,稳定完成抓取、搬运或检测等任务。
在家庭和公共服务场所,它需要理解人的需求,并在与人共处的环境中安全运行。
在医疗等专业领域,技术应用还必须符合更严格的安全和专业要求。
因此,判断具身智能的进展,不能只看机器人完成了多复杂的动作,还要看它在明确的任务中表现如何:
作业成功率高不高,运行是否稳定,部署和维护成本能否被用户接受。
这些答案,最终都要从真实场景中获得。
03
机器人之外,为什么还要看通信?
机器人执行动作时,关键的实时控制与安全响应要有可靠保障。同时,当多台设备协同作业,或需要远程监测、任务下发和软件更新时,稳定的连接就成为系统运行的重要条件。
这也是具身智能出现在信息通信展览会上的原因之一。
面向工厂、园区等场景,网络连接的不仅是一台机器人,还包括产线设备、管理平台和现场人员。只有让设备状态、任务信息与业务流程有效衔接,机器人才更容易成为生产系统中的一员。
一台机器人背后的支撑体系
通信连接设备与任务算力训练模型与现场推理数据记录作业与改进能力
现场作业 → 数据反馈 → 模型优化 → 再次部署
04
算力如何分工,数据又从哪里来?
让机器人获得新能力,需要训练和持续改进模型;让它在现场完成任务,则需要在响应速度、功耗和成本之间取得平衡。
不同任务可能采用不同的算力安排:复杂模型的训练依赖集中算力,现场推理可由边缘设备或机器人本体承担。怎样分配算力,要由具体场景决定。
数据同样关键。真实作业中,机器人会遇到位置偏差、物体差异、人员干扰等情况。
这些成功与失败的经历,如果能够被规范记录、用于训练和验证,就可能帮助模型改进;经过再次部署,新的运行结果又会带来新的反馈。
从这个角度看,场景不只是产品的使用地点,也是技术迭代的起点。让用户单位、整机企业、模型算法企业和零部件企业围绕具体任务协同,才能把一次演示逐步打磨成可复制的解决方案。
2026年度人形机器人与具身智能实景实训专项行动,已经把“真实场景训练、应用验证、常态部署”作为重点任务,提出推动重点产品开启“作业模式”。
展会展示了技术与应用的可能性,产业则需要在真实岗位上检验这些可能性。
为什么要在信息通信展上看具身智能?
因为在这里,我们看到的不仅是机器人的“身体”,还有支撑它学习、连接、协同和持续工作的基础能力。
具身智能要真正走进产业现场,这些能力需要一同成长。
-END-
工信智媒邀您共赴2026 PT展
产业观察:通信网络,智能机器人不可缺失的 “神经脉络”
算电协同,内蒙古为什么走在前?
责编/版式:朱文凤
审校:梅雅鑫
监制:刘启诚
【媒体矩阵】
今日头条 | 微博 | 微软MSN | 百家号
网易号 | 人民号 | 腾讯新闻 | 搜狐
新浪看点 | 雪球号 | 知乎
【运营团队】
编辑|梅雅鑫 孙天 朱文凤
审校 | 梅雅鑫
监制|刘启诚配资世界门户首页
美林配资提示:文章来自网络,不代表本站观点。